Skalierung von Physical AI und humanoider Robotik: Das Beispiel Agile Robots in Fürstenfeldbruck
Der Wandel von starren Industrierobotern zu kognitiver, flexibler Robotik – Physical AI – bestimmt die zukünftige Wettbewerbsfähigkeit der europäischen Fertigungsindustrie. Das Unternehmen Agile Robots demonstriert diesen Transformationsprozess anhand seiner Produktionsstätte in Fürstenfeldbruck, wo humanoide Robotersysteme in einer teilautomatisierten Serienlinie gefertigt werden. Die vorliegenden Zahlen und Fakten zeigen, welche Fortschritte bereits erzielt wurden, wo aktuelle Engpässe liegen und welche strategischen Entscheidungen die Branche im Hinblick auf Mobilität, Datenbeschaffung und Wirtschaftlichkeit trifft.
Inhaltsverzeichnis
Produktionskapazitäten und Automatisierungsgrad in Fürstenfeldbruck
Agile Robots hat am bayerischen Standort Fürstenfeldbruck eine Serienlinie etabliert, die für einen Gesamtausstoß von jährlich 8.000 bis 9.000 Robotersystemen ausgelegt ist. Die Fertigung von Torso und Armen sowie die Prüfstände laufen vollständig automatisiert. Sensible Montageschritte – insbesondere die Fingeraktuatorik und die Endmontage – verbleiben jedoch in der Hand von Fachkräften.
- Geplante maximale Jahreskapazität (2026): 8.000 – 9.000 Systeme
- Tagesausbringung Agile ONE (2026): ca. 10 Humanoide pro Tag
- Automatisierte Stationen: Torso-Montage, Arm-Montage, Prüfstände
- Manuelle Stationen: Finger-Aktuatoren, Endmontage
Durch diese Aufteilung entsteht ein hybrides Produktionsmodell, das bereits heute das Prinzip „Roboter bauen Roboter“ realisiert, gleichzeitig aber die Grenzen der vollständigen Automatisierung verdeutlicht.
Der Sim-to-Real-Flaschenhals bei Physical AI
Physical AI erfordert multimodale Sensordaten – Gelenkmomente, Kraft-Momenten-Messungen und visuomotorische Trajektorien – die im Gegensatz zu Text- und Bilddaten von Large-Language-Models nicht frei im Internet verfügbar sind. Der aktuelle Engpass liegt daher in der Knappheit qualitativer physischer Trainingsdaten.
- Weltweiter operativer Bestand an Industrierobotern (2023): 4,28 Millionen (IFR-Erhebung)
- Erforderliche Daten: synchronisierte Kraft-, Reibungs- und 3-D-Geometrie-Informationen
- Lösungsansatz: Kombination aus Teleoperations-Datenfarmen und synthetischen 4D-Physiksimulationen zur Reduktion der Sim-to-Real-Lücke
Die Fertigungslinie in Fürstenfeldbruck erfasst Bewegungsabläufe digital, um reale Trainingsdaten zu generieren. Diese werden anschließend in Simulationen integriert und über Teleoperations-Farmen kalibriert, um den Mangel an realen Daten zu kompensieren.
Mobile Manipulatoren als pragmatischer Trend
Die Internationale Föderation für Robotik (IFR) stuft mobile Manipulatoren – die Symbiose aus fahrerlosem Transportsystem (FTS/AMR) und Roboterarm – als einen der am stärksten wachsenden Automatisierungstrends weltweit ein. Agile Robots unterstützt diesen Ansatz durch strategische Zukäufe:
- Akquisition des Cobot-Pioniers Franka Emika
- Integration des Intralogistik-Spezialisten Idealworks
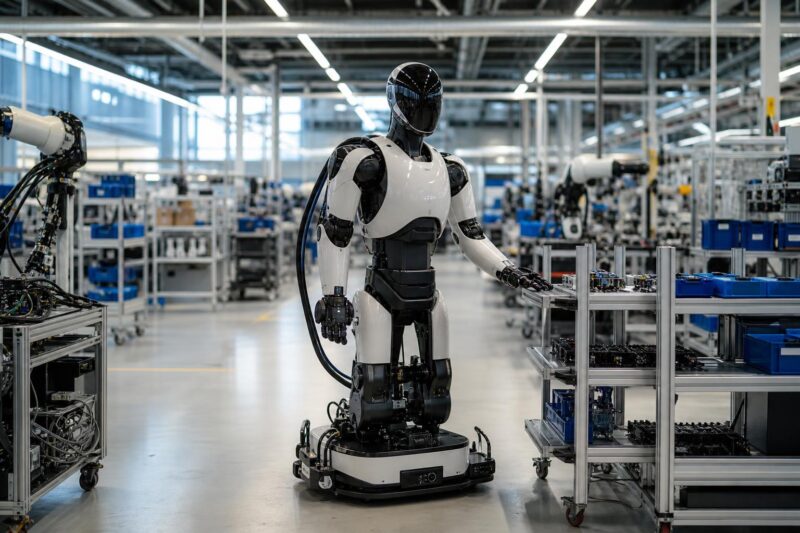
Durch diese Kombination entstehen „Agile Mobile Humanoids“, die sowohl Manipulation als auch Mobilität auf Rollen ermöglichen.
Vorteile rollenbasierter humanoider Plattformen
- Bis zu zehnfach höherer energetischer Wirkungsgrad auf ebenen Hallenböden
- Kontinuierliche Standsicherheit und minimiertes Ausfall- sowie Kollisionsrisiko
- Reduzierte mechanische Komplexität im Vergleich zu zweibeinigen Systemen
Im Vergleich dazu sind Laufbeine vor allem für unstrukturierte Umgebungen mit Stufen oder Schwellen sinnvoll.
Die installierte Anzahl von Agile-Robots-Systemen weltweit (2025) liegt bei über 20.000 Einheiten (Arme, Greifer, AMRs) – ein deutliches Zeichen für die Marktdurchdringung vor Einführung des Agile ONE.
Wirtschaftliche und sicherheitstechnische Gegenüberstellungen
Obwohl mobile Manipulatoren zahlreiche Vorteile bieten, gibt es kritische Gegenpunkte:
- Wirtschaftlichkeit: Humanoide oder bimanuale Roboter verursachen signifikant höhere Anschaffungs- und Integrationskosten. In stark standardisierten Fertigungslinien können dedizierte Spezialautomaten oft schneller und rentabler sein.
- Sicherheitszertifizierung: Klassische Industrieroboter arbeiten mit deterministischen Schutzräumen. Physical-AI-Modelle treffen probabilistische Entscheidungen, was die funktionale Sicherheitsabnahme (CE / ISO 10218) für enge Mensch-Robot-Kollaboration erschwert.
FAQ – Häufig gestellte Fragen
Warum setzen Fabriken eher auf rollende humanoide Plattformen statt auf Laufbeine?Räder bieten auf ebenen Hallenböden einen bis zu zehnfach höheren energetischen Wirkungsgrad, kontinuierliche Standsicherheit und minimieren das Ausfall- sowie Kollisionsrisiko drastisch. Beine sind vor allem für unstrukturierte Umgebungen mit Stufen oder Schwellen notwendig.Warum ist der Datenmangel für Physical AI kritischer als bei Sprachmodellen?Sprach-KIs lernen aus Milliarden frei verfügbarer Webtexte; Physical AI hingegen benötigt hochpräzise, zeitsynchronisierte Daten über Krafteinwirkung, Reibung, 3-D-Geometrie und Sensormotorik. Diese Interaktionsdaten existieren nicht im Netz und müssen aufwendig über Teleoperation oder physikbasierte Simulationen erzeugt werden.
Fazit
Agile Robots illustriert, wie die Skalierung von Physical AI und humanoider Robotik im industriellen Praxiseinsatz gelingt, wenn Produktion, Datenbeschaffung und Mobilitätsstrategien eng verzahnt werden. Die etablierte Serienkapazität von bis zu 9.000 Robotern pro Jahr, die tägliche Ausbringung von zehn Humanoiden und die Integration mobiler Manipulatoren zeigen, dass die Branche bereits konkrete Fortschritte erzielt. Gleichzeitig bleibt der Mangel an hochwertigen physischen Trainingsdaten der zentrale Engpass, der durch Teleoperations-Farmen und 4D-Simulationen adressiert wird. Wirtschaftliche und sicherheitstechnische Aspekte verlangen jedoch weiterhin sorgfältige Abwägungen, insbesondere bei der Entscheidung zwischen hochflexiblen humanoiden Systemen und spezialisierten, kosteneffizienten Industrierobotern. Der weitere Erfolg der europäischen Fertigungsindustrie wird maßgeblich davon abhängen, wie schnell und nachhaltig diese Daten- und Technologie-Lücken geschlossen werden können.