SEW-Eurodrive erweitert Movi-C zur integrierten Robotik- und Materialflusssteuerung auf der SPS 2026
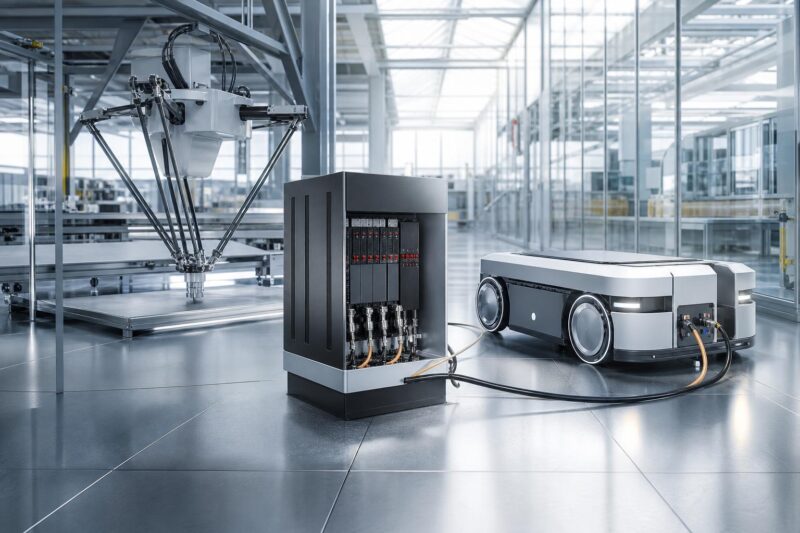
Auf der SPS 2026 präsentierte SE Eurodrive einen neuartigen Ansatz, der die bisher getrennten Steuerungen von Industrierobotern und Maschinen-SPS zu einer einheitlichen Plattform zusammenführt. Durch die Einbindung stationärer Kinematiksysteme wie Delta– und Knickarmroboter sowie mobiler FTS/AMR in die bestehende Movi-C-Architektur sollen Engineering-Zeiten verkürzt, Schaltschrankkomponenten reduziert und die Synchronisation von Robotern mit dem Materialfluss vereinfacht werden.
Inhaltsverzeichnis
Movi-C + MOVIKIT Robotics – ein modularer Software-Baukasten
Der Kern des Vorstoßes liegt im Softwaremodul-Baukasten MOVIKIT Robotics, das zusammen mit den Movi-C-Controllern (z. B. UHX-Serie) arbeitet. Bewegungsbahnen serieller und paralleler Kinematiken werden ohne herstellerspezifische Robotersprachen über grafische Wizards, die Teach-Funktion des RobotMonitors oder standardisierten IEC-61131-3-Code konzipiert. So können Anwender Bahnplanungen direkt im Antriebsnetzwerk durchführen – der Motion-Controller übernimmt die Interpolation in Echtzeit über EtherCAT/SBusPLUS.
- Maximale Achszahl pro High-End-Controller: bis zu 32 taktsynchrone Achsen (EtherCAT/SBusPLUS)
- Feldbuskommunikation: 1 ms Taktsynchronität
- Unterstützte Kinematikfamilien: > 5 Bauformen (serielle Knickarme, SCARA, kartesische Portale, parallele Delta- und Hexapod-Kinematiken)
Konfiguration und Programmierung ohne proprietäre Roboter-OS
Die bisher notwendige Kopplung von separaten Roboter-OS (z. B. KRL, RAPID) entfällt. Stattdessen erfolgt die Parametrierung und Bahnplanung über das MOVIKIT-Modul und die Benutzeroberfläche RobotMonitor. Programmierer können entweder die grafische Oberfläche nutzen oder direkt IEC-61131-3-Code schreiben, wodurch die Lernkurve für neue Anwender deutlich sinkt.
Offenes Partner-Ökosystem und OrchestrationSuite
SE Eurodrive erweitert das Konzept um die webbasierte OrchestrationSuite, die ein herstellerübergreifendes Software-Management sowie CI/CD-Pipelines für heterogene Roboter- und Maschinenparks ermöglicht. Damit können Softwareversionen, Sicherheitsrichtlinien nach dem Cyber-Resilience-Act und Steuerungscode zentral verwaltet werden. Die Plattform unterstützt nicht nur Knickarm- und Delta-Systeme, sondern auch SCARA-, Portal- und Hexapod-Mechaniken.
- Partner-Ökosystem: Integration von Mechanikpartnern wie Stäubli, KUKA, Fanuc möglich
- Software-Management: Versionierung, Sicherheits- und Compliance-Kontrolle
- CI/CD-Pipelines: Automatisierte Bereitstellung von Steuerungs-Updates
Integration mobiler Robotik und Intralogistikfördertechnik
Der Ansatz beschränkt sich nicht auf stationäre Systeme. Mobile Fördersysteme (FTS/AMR) werden mit derselben Steuerungsarchitektur orchestriert. Klassische Intralogistik-Fördertechnik wie Rollenbahnen, Drehtische und schienengeführte Transportanlagen kann ebenfalls über Movi-C gesteuert werden, sodass komplette Materialflüsse – von der Aufnahme bis zur Auslieferung – innerhalb einer einzigen Plattform abgebildet werden.
Mehrwert für Maschinenbauer und Anlagenintegratoren
Durch die einheitliche Plattform entstehen konkrete Vorteile:
- Reduzierter Engineering-Aufwand dank Wegfall separater Roboter- und Maschinen-SPS
- Weniger Schaltschrankkomponenten, da Achsen direkt im Motion-Controller integriert werden
- Vereinfachte Synchronisation von Robotern und Fördertechnik über Echtzeit-EtherCAT
- Skalierbare Achsenkapazität von bis zu 32 Achsen pro Controller
- Standardisierte Schnittstellen zu übergeordneten Leitsystemen (PROFINET, EtherNet/IP, Modbus TCP)
Risiken und Gegenmaßnahmen
Obwohl das Konzept viele Vorteile bietet, werden folgende Risiken benannt:
- Abhängigkeit von herstellerspezifischen Kinematikmodellen: Bei komplexen Mehr-Achsen-Knickarm-Mechaniken greifen Anwender oft zu etablierten Robotermarken. Eine nicht vollständig offene Mechanik-Hardware könnte zu einem Vendor-Lock-in führen.
- Erhöhter Rechenleistungsbedarf: Die gleichzeitige Interpolation komplexer 6-Achsen-Kinematiken, Bildverarbeitung und mobile Fahrzeugsteuerung erfordert Hoch-Performance-IPCs (z. B. UHX86A). Dies kann die Schaltschrankkosten im Vergleich zu kleineren Stand-Alone-Steuerungen erhöhen.
SE Eurodrive begegnet diesen Punkten mit einem offenen Partner-Ökosystem sowie skalierbaren Controller-Klassen, die je nach Leistungsbedarf gewählt werden können.
Häufig gestellte Fragen (FAQs)
Wie werden die Kinematiken in Movi-C programmiert?
Die Parametrierung und Bahnplanung erfolgt über das Modul MOVIKIT Robotics und die Bedienoberfläche RobotMonitor. Anwender können Bewegungsfolgen grafisch parametrieren oder direkt in IEC-61131-3-Sprachen programmieren, ohne herstellerspezifische Robotersprachen erlernen zu müssen.
Welche Schnittstellen zu übergeordneten Leitsystemen stehen zur Verfügung?
Die Controller binden sich über Industrial-Ethernet-Standards wie PROFINET, EtherNet/IP oder Modbus TCP an übergeordnete Fertigungsleitsysteme (MES/SPS) an, während interne Servoantriebe über echtzeitfähiges EtherCAT/SBusPLUS synchronisiert werden.
Fazit
SE Eurodrive nutzt die SPS 2026, um mit der Erweiterung der Movi-C-Plattform einen durchgängigen Ansatz für die Steuerung von stationärer und mobiler Robotik zu etablieren. Der modular aufgebaute Software-Baukasten MOVIKIT Robotics, die Möglichkeit bis zu 32 taktsynchroner Achsen pro Controller und die offene OrchestrationSuite bilden die Basis für eine einheitliche Bewegungs- und Materialflusssteuerung. Während die Risiken einer möglichen Hardware-Abhängigkeit und des erhöhten Rechenleistungsbedarfs bestehen, bietet das offene Partner-Ökosystem und die skalierbare Controller-Familie flexible Gegenmaßnahmen. Für Maschinenbauer und Integratoren bedeutet das eine deutliche Vereinfachung des Engineering, weniger Hardware-Komplexität und eine zukunftssichere Plattform für heterogene Automatisierungsaufgaben.